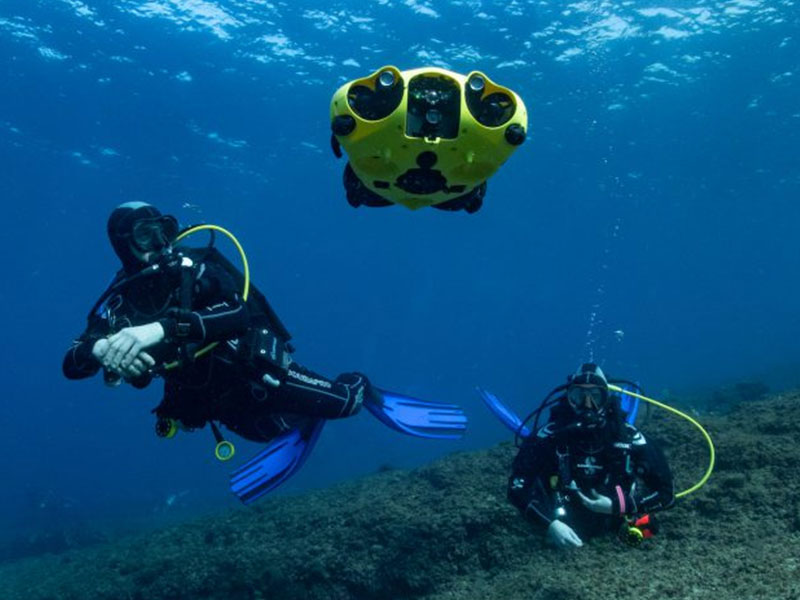
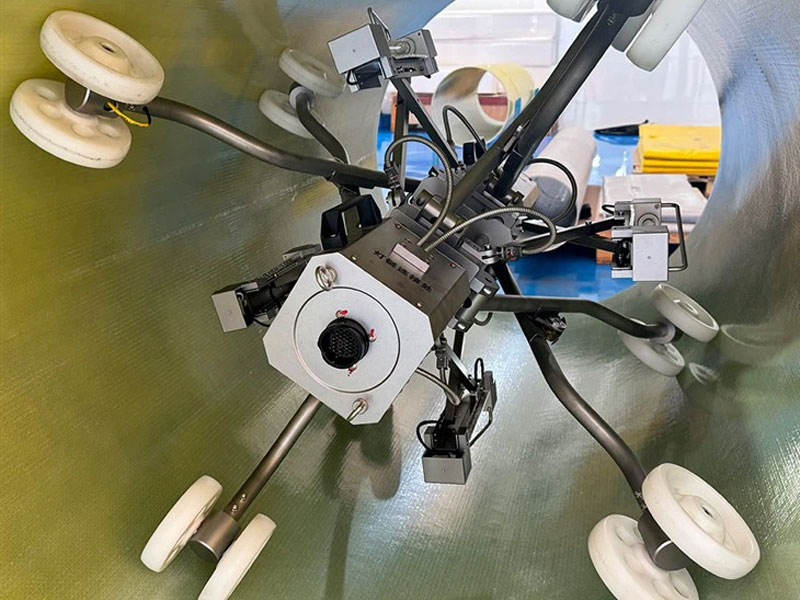
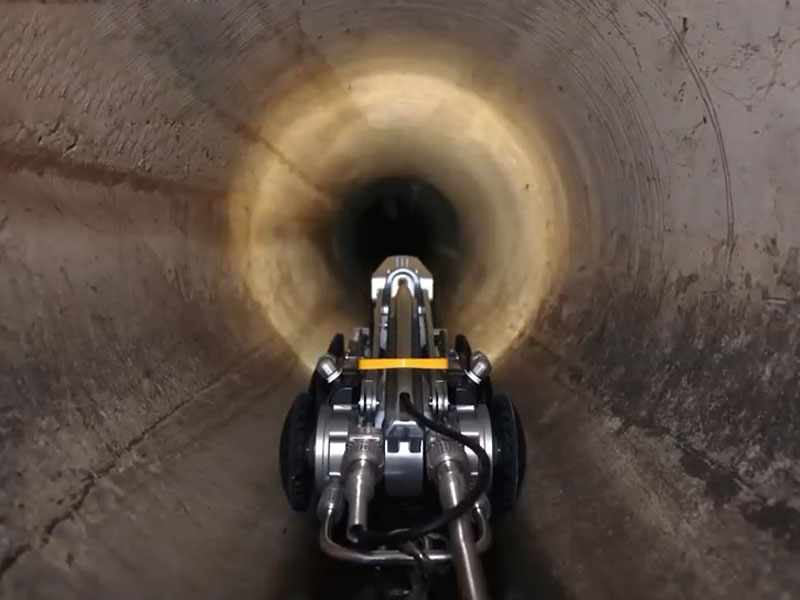
Sualtı robotları/boru hattı robotlarının su altında veya boru hatlarında çalışması gerekir, ana bilgisayarın robotun durumunu gerçek zamanlı olarak izlemesi ve operasyon talimatlarını vermesi gerekir, robot videoyu ana bilgisayara gerçek zamanlı olarak iletir. Özel kullanım ortamı nedeniyle, ana bilgisayar ile robot arasında istikrarlı ve güvenilir gerçek zamanlı iletişim nasıl kurulabilir?
Dikkate alınması gereken ilk iletişim yöntemi CAT6A'dır. Kablonun maksimum iletim mesafesi yalnızca 100 metredir; 100 metrenin üzerindeki sinyal zayıflaması çok ciddidir. Gerçek uygulama ortamında çoğu sahne 100 metreyi aşar ve iletim mesafesi gerçek gereksinimleri karşılayamaz. Ve çalışma sürecindeki tel sürekli olarak esniyor ve bağlantı kopmaya eğilimli.
Optik fiber, iletimi nedeniyle elektromanyetik gürültüden etkilenmez, mesafenin uzak olması ve bant genişliğinin yüksek olması su altı robotlarında da kullanılır. Bununla birlikte, optik fiberin özelleştirilmesi gerekir, kırılması kolaydır, arıza oranı yüksektir ve pahalıdır.
Geniş bant taşıyıcı, iki çekirdekli güç hattından tam olarak yararlanmak için kullanılır ve yüksek hızlı, uzun mesafeli iletim elde edilebilir. Hız 100M'ye kadardır ve sıradan güç hattının iletim mesafesi 500 metreye, korumalı bükümlü çiftin iletim mesafesi 1000 metreye ve koaksiyel kablonun iletim mesafesi 2000 metreye ulaşabilir.
Geniş bant taşıyıcının avantajları: Yüksek bant genişliği, uzun mesafe, güçlü ölçeklenebilirlik, tamamen şeffaf veri yayılımı, istikrarlı ve güvenilir, tak ve çalıştır.
Sualtı robotu / boru hattı robotu, geniş bant taşıyıcı iletişimini, farklı kablo iletim parametrelerini kullanır:
| Geniş bant taşıyıcı | Sıradan güç hattı | Korumalı bükümlü çift | Koaksiyel kablo |
| Veri bant genişliği | 90 Mb/sn | 60Mbps | 100M |
| İletim mesafesi | 500 metre | 1000 metre | 2000 metre |
| Hat hızı | 2 çekirdek | 2 çekirdek | 2 çekirdek |
| İnşaat | Basit | Basit | BCN |
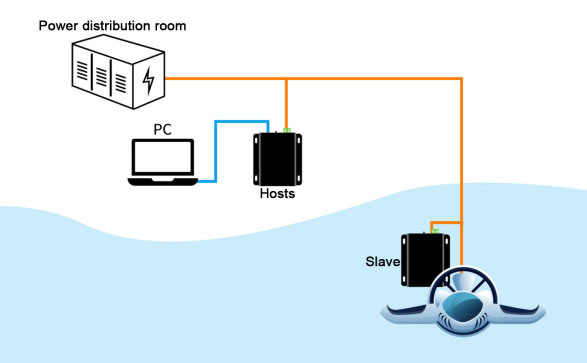
Uygulama durumu diyagramı:
OEM/ODM Hizmeti
İhtiyaçlarınızı karşılamak için profesyonel OEM ve ODM hizmeti sunuyoruz.
WhatsApp:
+86-18157343325
İletişim Bilgileri
+86-18157343325
Konum
Hızlı Bağlantı
Ürün
İletişime Geçin
Bu formu kullanarak benimle iletişime geçebilirsiniz.